达喀尔拉力赛的漫长赛段把车手、领航员和赛车绑在同一条时间线上,韩魏想冲击前十,靠的不只是油门到底。沙漠、碎石、沙丘和导航点会不断改变节奏,一次误判就可能吞掉半小时。韩魏的经验在于稳,但前十的门槛要求他在稳和快之间找到更细的平衡。导航策略因此从辅助角色变成核心武器:路书怎么读,GPS点怎么找,领航员何时提醒,车手何时减速确认,都直接决定赛段成绩。面对丰田、迷你、奥迪等强手,韩魏需要把每个赛段拆成若干小目标,先保路线,再抢时间,最后才谈排名。前十不是单点爆发,而是连续多天的低失误累积。导航做对了,赛车才有机会说话;导航错了,再强的动力也追不回来。这个过程中,韩魏的节奏感、领航员的判断力、车队的数据支持,彼此咬合,才可能把冲击前十从愿望变成结果。
1、韩魏的赛段节奏
韩魏在达喀尔上的特点不是一上来猛冲,而是用前几个赛段摸清赛车和路况。沙漠赛段里,油门深浅和悬挂反馈会决定他敢不敢在沙丘上保持速度。前十车手的节奏往往不是最快,而是最少犯错。韩魏若在前半程急于追名次,很可能在导航点上付出代价。
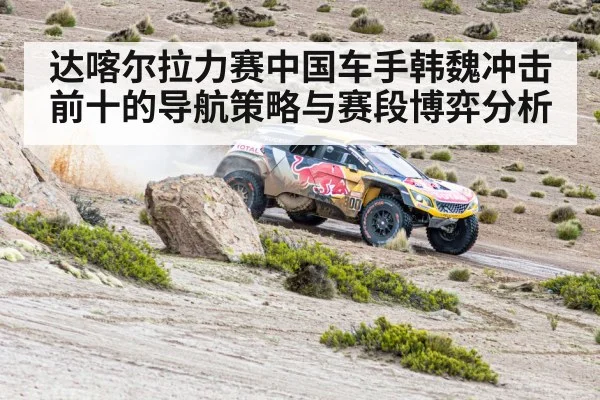
当赛段进入碎石路和干涸河床,韩魏需要快速切换驾驶方式。硬路面上轮胎和悬挂压力更大,导航点也更密集。如果还按沙丘节奏跑,容易在弯前重刹,损失时间。节奏调整不只是车手的事,领航员也要同步改变提示频率,让赛车和路书保持在同一步调。
韩魏冲击前十,关键在连续赛段里守住体能和注意力。达喀尔后半程,人容易疲劳,领航员的声音也会变得模糊。此时把节奏放慢半拍,反而能避免迷路。前十不是每个赛段都拼到极限,而是知道哪一段该收,哪一段该放。
2、领航员的路书暗战
达喀尔的路书不是简单的地图,而是一串缩写、角度和危险标记。领航员要在颠簸中读懂下一个沙丘的走向,还要提前告诉韩魏哪里有软沙、哪里要切内线。路书读错一个符号,赛车可能冲进错误沟壑,后面的车手会立刻吃掉时间。
GPS点确认是另一种暗战。有些航点藏在沙丘背后,直线距离很短,PG电子实际要绕很远。领航员需要结合路书、地形和车辙判断,不能只看屏幕。韩魏在驾驶时看不到全部细节,他依赖领航员把复杂信息压缩成一句明确指令,再用方向盘执行。
领航员和车手之间的信任,是导航策略的底座。韩魏如果怀疑领航员的判断,反复停车确认,时间会快速流失。反过来,领航员若不敢纠错,赛车会越跑越偏。前十级别里,两人必须在几秒内完成交流,让路书变成动作,让判断变成路线。
3、前十门槛的对手
冲击前十,韩魏不只要跑好自己的赛段,还要看对手的失误率。丰田、奥迪、迷你等车队的赛车速度更快,后勤更厚,但达喀尔从不只看马力。对手一旦在导航上犯错,韩魏就有机会把名次往前推,前提是他自己没有跟着乱。
不同车队的策略也不一样。有的车手喜欢领跑,有的愿意在后半程发力。韩魏处在追赶位置,可以选择更稳妥的导航路线,不必在第一个计时点就拼命。只要每天稳定进入赛段前十五,前十的窗口就会慢慢打开,压力也会转移到对手那边。
赛车可靠性同样是门槛。韩魏的赛车如果遇到高温、爆胎或悬挂问题,导航策略再好也会被拖慢。因此他和车队需要把维修、轮胎管理和赛段目标放在一起算,不能只盯着排名数字。对手的压力会逼他冒险,但真正的前十车手懂得控制冒险。
4、导航策略的风险账
导航策略本质上是一本风险账。选择直切沙丘可能省几分钟,也可能陷车;跟着车辙走更安全,但可能吃前车扬尘。韩魏需要在每个岔路口做判断,而这些判断没有标准答案,只有概率。领航员的经验,就是帮他把概率往安全一侧压。
当沙尘暴或能见度下降,风险会被放大。此时领航员的作用更突出,PG电子韩魏要接受慢一点。达喀尔历史上,很多车手因为不愿减速而迷路,最后损失几个小时。导航策略不是追求完美路线,而是避免灾难性错误,让赛车每天都能回到营地。
机会也藏在风险里。如果韩魏能在别人犹豫时找到正确航点,就能一次性追回几分钟。前十的争夺往往就在这些细节里分出高下。导航做稳,赛车才有节奏;导航做准,韩魏才可能把中国车手的位置再次推进到前十。
韩魏冲击达喀尔前十,表面看是速度比拼,实际是导航、节奏和风险的连续考试。赛车性能提供基础,领航员提供方向,车手提供判断。三者只要有一环松动,排名就会滑落。导航策略不是附属品,而是韩魏能否站上前十的关键变量。
从赛段节奏到路书暗战,从对手压力到风险账本,每一步都要求他和团队保持清醒。前十不是喊出来的目标,而是一天一天少犯错的结果。只要韩魏把导航做扎实,把节奏控制住,机会就会留在赛段尽头。